 Global
 United States
 Japan




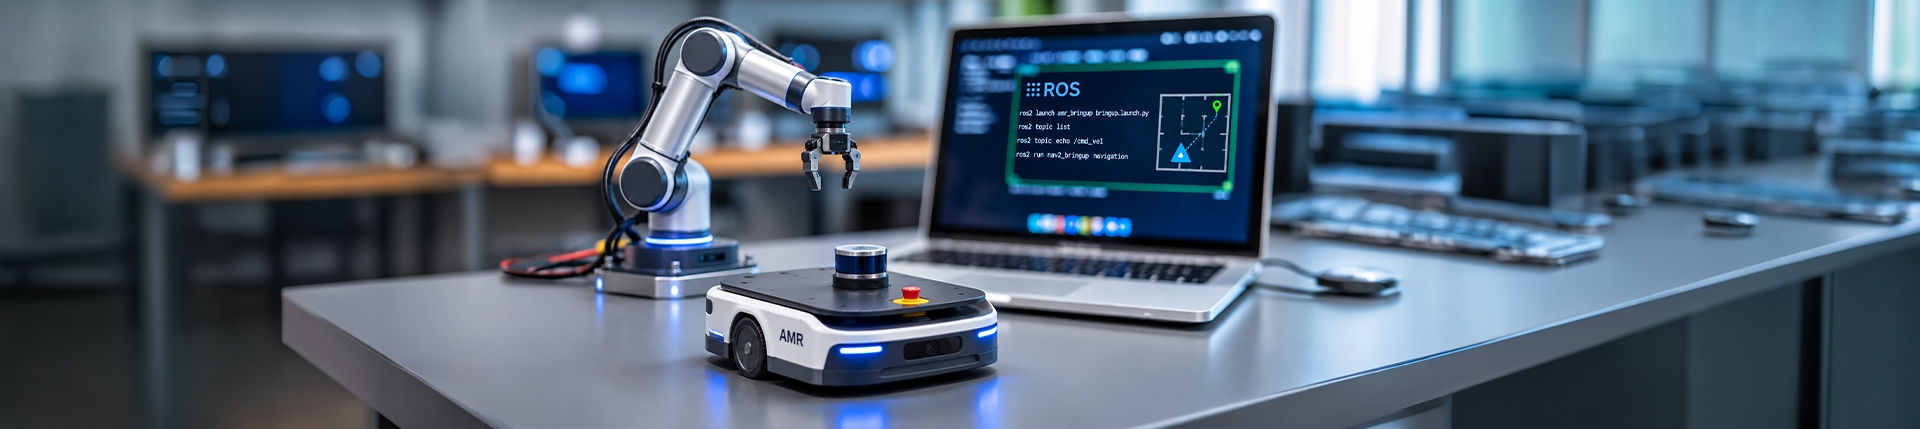
Table of Contents
ロボティクス技術は、従来の固定的な自動化から急速に進化を遂げています。
最新の自律走行搬送ロボット(AMR)、産業用マニピュレーター、協働ロボット(コボット)、ヒューマノイドなどのプラットフォームでは、高度なインテリジェンス、ネットワーク連携、自律性が求められています。これらのシステムは、センサー、組み込みコンピューティング、AI、環境認識、モーション制御を高度に統合し、動的な環境変化にリアルタイムで適応します。
この進化は、デジタル世界を超えて物理空間でAIが自律行動する「Physical AI(フィジカルAI)」の発展を強力に推し進めています。こうしたインテリジェンスなロボットシステムを実現するには、各種ハードウェア/ソフトウェアコンポーネントをシームレスに結合する柔軟なソフトウェアアーキテクチャが不可欠です。
そこで中核的な役割を果たすのが「Robot Operating System 2(ROS 2)」です。ROS 2は、分散型ロボットアプリケーション構築のためのモジュール指向ミドルウェアを提供し、センサー、アクチュエーター、ナビゲーション、環境認識、AI機能を高度に拡張可能なプラットフォームへと統合することを可能にします。
ROS 2とは何か、そしてなぜ重要なのか?
ROS 2は、ロボットアプリケーション開発の効率化と簡素化を目的に設計された、オープンソースのロボティクス向けミドルウェア・ソフトウェアフレームワークです。多様なソフトウェアコンポーネント間の連携を可能にするプロセス間通信メカニズム、再利用可能なライブラリ、ハードウェア抽象化抽象化インターフェース、開発ツール群を提供します。一般的なOS(Linux等)とは異なり、ローレベルのカーネル処理やハードウェア制御を直接行うのではなく、ロボットアプリケーション、各種センサー、アクチュエーター、計算プラットフォームを繋ぐプロトコル層・統合レイヤーとして機能します。そのコンポーネント指向(モジュール化)アーキテクチャにより、独立性の高いソフトウェアモジュールを開発できるため、システムの設計、テスト、拡張、保守性を大幅に向上させます。
主な技術的メリットは以下の通りです:
- モジュール指向アーキテクチャ: 疎結合で独立したソフトウェアコンポーネントの柔軟な開発と統合を実現。
- 分散型プロセス間通信: 複数プロセッサーやネットワーク上の計算ノード間でのデータ同期・通信をサポート。
- ハードウェア統合・抽象化: 標準化されたAPI/インターフェース経由で、各種センサー、アクチュエーター、組み込みボードを容易に接続。
- 柔軟な通信制御(QoS): アプリケーション要件(レイテンシ、信頼性など)に応じたQoS(Quality of Service)ポリシーの設定が可能。
- 高いスケーラビリティ: 単体ロボットの組み込み制御からマルチロボットによる大規模分散システムまで柔軟に対応。
これらの設計特性により、ROS 2は最新の産業用自動化システムおよび自律型ロボティクスにおける堅牢な基盤ソフトウェアとしての地位を確立しています。
ROS 2アーキテクチャの理解
ROS 2は、各ソフトウェアモジュールがミドルウェア層を介してメッセージをやり取りする分散型アーキテクチャを採用しています。各コンポーネントが特定のタスクに特化するため、システム全体の密結合を避け、保守性の高い高度なロボットアプリケーションを構築できます。全体構造は主に「ノード(Node)」、「通信インターフェース」、「ミドルウェア層」、「ハードウェア抽象化層」で構成されます。ノードは特定の処理を担う独立したプロセスであり、例えばAMR(自律走行搬送ロボット)においては、カメラ画像取得、LiDARデータ処理、物体検出、自己位置推定(Localization)、経路計画(Navigation)、モータ駆動制御などがそれぞれ個別のノードとして動作します。
これらのノードは、主に以下の3つの通信パラダイムを用いて相互作用します:
- トピック(Topics): Publish/Subscribeモデルに基づく連続的なデータストリーミング通信。カメラのフレームデータ、LiDARの点群データ、オドメトリ情報などに利用されます。
- サービス(Services): 同期型のRequest/Response(呼び出し/応答)モデル通信。センサーパラメーターの変更、キャリブレーション実行、システムリセットなどに適しています。
- アクション(Actions): 長時間要するタスク(目標地点へのナビゲーションやマニピュレーターのアーム制御など)の非同期実行を管理。進捗フィードバック(Feedback)の受信や途中キャンセルに対応します。
ROS 2のノード間通信には、RMW(ROS Middleware Interface)を介して産業用標準の通信規格である「DDS(Data Distribution Service)」が広く採用されています。通信のパケットロス許容度やレイテンシの優先度に応じて、メッセージ配信の信頼性(Reliability)や耐久性(Durability)を細かく制御できるQoS(Quality of Service)ポリシー設定をサポートしています。
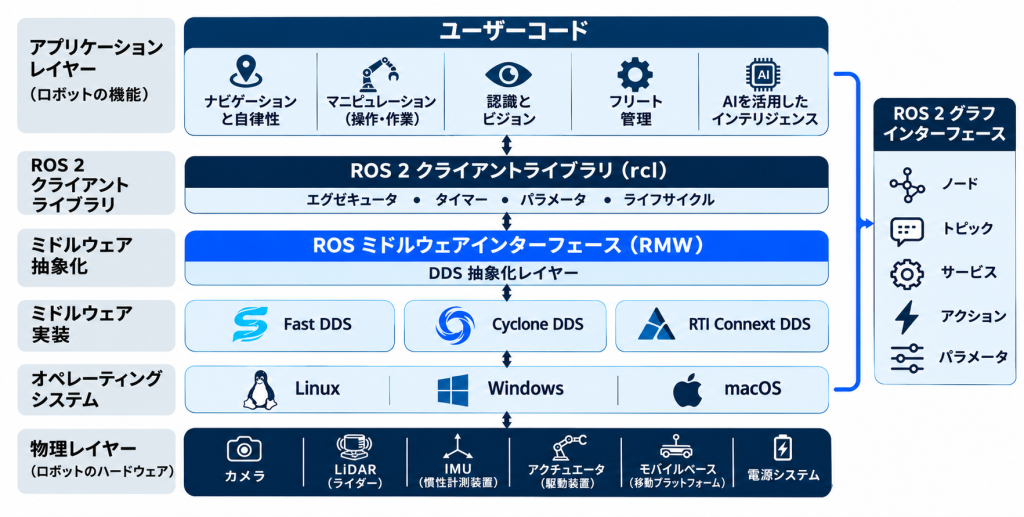
ROS vs. ROS 2 vs. RTOS: Understanding the Difference
これらの技術用語は混同されがちですが、それぞれ役割が異なります。初代ROS(Robot Operating System)は、主に単一のROS Masterによる集中型のノード検出メカニズムを採用しており、ロボット開発のフレームワークとして普及しました。その次世代版であるROS 2は、DDSベースの分散アーキテクチャ、柔軟なQoSポリシー、セキュア通信(SROS2)、RTOS等のリアルタイムシステムとの親和性を備え、商用製品への組み込みを見据えて設計されています。一方、RTOS(リアルタイムオペレーティングシステム)は、決定論的なスケジューリングと確実な応答時間(デッドライン保障)を提供するOSです。主にモーター制御、アクチュエーター駆動、セーフティ処理などミリ秒・マイクロ秒単位の決定性が求められるローレベル制御に用いられます。最新のロボティクス開発では、ROS 2が高レベルの知能処理やシステム全体の協調制御を担い、ローレベルの決定論的制御をRTOSが担うという相互補完的なアーキテクチャが主流となっています。
ROS 2とフィジカルAI:物理世界に知能をもたらす
Physical AIの台頭により、ロボットの環境認識、状況理解、自律行動のパラダイムが根本から変わりつつあります。従来の静的なプログラミング(事前定義されたルーチン)に基づく自動化とは異なり、Physical AIは深層学習モデル、各種センサー入力、リアルタイム認識、推論ノードを組み合わせることで、複雑かつ未知の環境でも動的な適応を可能にします。ROS 2は、これらの高度なAI推論アルゴリズムと物理的なロボットハードウェアをシームレスに結合するミドルウェア統合パイプラインとして機能します。
一般的なPhysical AIにおける処理ワークフローは以下の通りです:
センサー入力 → データ前処理 → AIモデル推論 → 意思決定(Behavior Planning) → モーションプランニング → ロボットアクチュエーター制御
例えば、ビジョンガイド型ロボットアームでは、カメラ画像からAIモデルを用いて対象物の3D姿勢(Pose Estimation)を特定し、精度の高いピック&プレース操作を実行します。同様にAMR(自律走行ロボット)では、カメラやLiDARのデータから障害物をリアルタイムに検出・識別し、自身のアブソリュート位置を特定しながら動的に経路(Trajectory)を変更します。こうした高度な処理には、AIアルゴリズム、組み込みエッジ計算ボード、センサーインターフェース、運動制御の各レイヤー間の極めて円滑なデータパイプラインが必要となります。
エッジコンピューティング:インテリジェント・ロボティクスの実現
AIを搭載したロボットシステムでは、カメラ、LiDAR、3D深度センサーなどから大量のセンシングデータが定常的に生成されます。これらのデータをすべてクラウドに送信して処理を行うと、通信レイテンシの増大、帯域幅の逼迫、ネットワーク障害時の障害発生といった深刻な問題が生じます。エッジコンピューティングは、処理パイプラインやAI推論エンジンをロボット自体のオンボード(機上)に配置することで、これらの課題を克服します。
標準的なロボティクス向けエッジコンピューティングプラットフォームの構成要素:
- CPU処理系: ROS 2ノード群の実行、Nav2等によるナビゲーション、全体アプリ論理(メインロジック)の制御
- GPU / NPUアクセラレーター: AIモデルの高速推論処理およびコンピュータビジョン(画像解析)処理のハードウェア加速。
- センサー物理インターフェース: カメラ(MIPI/USB)、LiDAR(Ethernet)、IMU、エンコーダー接続用ポート群。
- ネットワーク通信機能: 産業用Ethernet、Wi-Fi、5G/LTE等の通信モジュール。
- ローカルストレージ: 動作ログ、環境マップデータ(SLAMマップ)、学習済みAIモデル保持用のNVMe/SSD等。
処理能力、消費電力(TDP)、放熱仕様、I/O要件に応じて、NVIDIA® Jetsonシリーズ、Qualcomm、NXP、AMD Ryzen™ AIなどの組み込みSoC/計算プラットフォームが選定されます。ROS 2とエッジAI技術を組み合わせることで、センシングデータのオンボード低遅延処理が可能になり、リアルタイム応答性を高めると同時に、常時クラウド通信への依存を大幅に低減できます。
自律移動ロボットおよび産業オートメーションにおけるROS 2
自律走行搬送ロボット(AMR)は、ROS 2の実践的なベストプラクティスを示す代表例です。AMRは複数のサブシステムを協調動作させることで、動的に変化する環境内を安全に移動し、最小限の人為介入でタスクを遂行します。ROS 2ベースのAMRには、一般に以下のサブシステムが実装されています:
- 環境認識(Perception): カメラやLiDARを用いた物体識別および障害物検知。
- 自己位置推定とマッピング(SLAM): 環境地図の生成と、マップ内におけるロボット自体の高精度な位置姿勢(Pose)の推定。
- ナビゲーション(経路計画): グローバル/ローカルパスの生成、動的障害物回避、走行ルーティングの自動調整。
- モーション制御(運動制御): 駆動輪(オムニホイール、差動駆動等)の速度指令(cmd_vel)、モータードライバ、アクチュエーターの制御。
- フリートマネジメント(群制御): 複数台のロボット間でのタスク割り当て、トラフィック制御、ステータス監視。
「Nav2」などの標準スタックは高度に調整されたナビゲーション機能を提供し、各種SLAM/Localizationパッケージが環境地図作成と位置推定をサポートします。スマートファクトリーなどの産業現場では、これらのROS 2コンポーネントがロボットアーム、マシンビジョン検査、自動マテリアルハンドリング(搬送系)、コボット(協働ロボット)アプリケーションに応用されています。モジュール型アーキテクチャのおかげで、新センサーの追加、最新AIモデルの組み込み、現場の運用要件に応じたプラットフォームの再構成も容易に行えます。
シミュレーションから実環境への展開へ
商用レベルのロボットシステム開発には、網羅的な検証とテストプロセスが欠かせません。シミュレーション環境を活用することで、実機ハードウェアへソフトウェアをデプロイする前に、複雑な動作検証を実行できます。ROS 2は「Gazebo」をはじめとする高品質な物理シミュレーターと統合でき、ナビゲーション、センシング動作、点群処理、モーションプランニングの事前評価が可能です。また「RViz」などのビジュアライズツールを用いることで、ロボットの姿勢、センサー出力データ、TF(座標系変換ツリー)、地図情報をリアルタイムに可視化できます。ただし、シミュレーションのみでは現実世界のすべての環境変化を網羅できません。センサーノイズ、機構部のバラツキ、通信遅延、環境光の変化などは、HIL(Hardware-in-the-Loop)テストや実機による実環境フィールド試験を通じて評価する必要があります。シミュレーション、ユニット/インテグレーションテスト、ハードウェア統合、実機評価を組み合わせることで、商用デプロイ前の高い信頼性を担保します。
VVDNによる、拡張可能なロボティクスソリューションの構築
次世代のインテリジェントなロボット製品の開発には、組み込みハードウェア設計、ソフトウェア開発、AI、環境認識パイプライン、システムインテグレーション、製造プロセスにわたる総合的な技術力が必要です。VVDN Technologiesは、OEM顧客の次世代ロボティクスソリューション開発を支援するため、エンドツーエンドの製品エンジニアリングサービスおよび受託製造サービス(EMS)を提供しています。
VVDNのロボティクス・エンジニアリング領域におけるコアコンピタンス:
- ロボティクスシステムエンジニアリング: システム全体のアーキテクチャ設計、計算プラットフォームの選定、センサー統合、各種サブシステム開発。
- 組み込みソフトウェア開発: BSP(ボードサポートパッケージ)構築、デバイスドライバー開発、ミドルウェアポーティング、上位アプリケーション開発。
- ROS 2インテグレーション: ROS 2アプリケーションと組み込みSoC/ボード、各種センサー、アクチュエーター制御インターフェースの統合。
- エッジAI & マシンビジョン: エッジAI推論の実装、カメラセンシングパイプライン構築、認識アルゴリズムのハードウェアアクセラレーション。
- ロボティクスハードウェアエンジニアリング: 各種SoC/プロセッサー回路設計、周辺インターフェース基板設計、電源基板(PDB)設計、熱解析・放熱構造設計。
- プロトタイピング & 量的製造(EMS): HW/SW統合検証、環境信頼性試験、量産移管(NPI)および製造ラインの構築。
また、VVDNではNVIDIA® Jetson Xavier™ NX / Orin NXを搭載したオリジナルのAMRリファレンスデザインの開発や、ロボットコントローラー向けNXP i.MX94 System-on-Module(SoM)の開発・提供も行っています。組み込みハードウェア設計、AI統合、ROS 2ソフトウェア開発、自社工場での基板実装・量産製造までを一貫して提供することで、OEM顧客によるロボット製品の市場投入期間(Time-to-Market)の短縮を強力に支援します。
結論
ROS 2は、分散型プロセス間通信、ハードウェア抽象化、高度なインテリジェンス処理を可能にする柔軟な基盤を提供することにより、現代のロボティクス進化において中核的な役割を果たしています。エッジAI、ビジョン認識パイプライン、リアルタイム制御アーキテクチャと組み合わせることで、高度な自律性、柔軟な適応力、相互運用性を備えたロボットシステムを構築できます。Physical AI(フィジカルAI)が実空間で急速に浸透する中、次世代ロボットをプロトタイプ検証から商用プロダクトへと昇華させるには、ソフトウェア、組み込みハードウェア、エッジAI基盤の密接な統合が極めて重要となります。VVDN Technologiesは、エンドツーエンドのロボティクスエンジニアリングおよび量産製造ケイパビリティを通じてOEM顧客を包括的にサポートし、次世代のインテリジェント・ロボットシステムの実現に貢献します。
VVDNのロボティクス・エンジニアリングサービスおよびソリューションの詳細は、こちらをご覧ください。